車燈遮光罩上要裝一個小零件,再鎖 2 顆螺絲。動作很簡單,一天重複幾百次,問題就跟著出現:零件忘了裝、裝成背面朝上、左駕(LHD)和右駕(RHD)版本裝反、螺絲沒鎖到底。這些錯誤單看一件都不難發現,但放在快節拍的產線上,靠人眼一件一件看,很難保證一件都不漏。這篇用一個實際評估中的車燈零件鎖附案例,說明視覺檢測怎麼一站把這些問題抓出來。
要抓的 5 類問題
- 缺裝:零件根本沒裝。
- 翻面:零件背面朝上裝進去。
- 版本不符:LHD/RHD 裝錯,和工單不一致。
- 螺絲異常:螺絲缺、型號錯、歪斜。
- 高度異常:螺絲浮鎖、零件單邊翹起。
前 4 類從正上方就看得出來,最後一類是高度問題,從正上方幾乎看不出差別。這決定了相機要怎麼擺。
一俯一斜,兩支相機分工
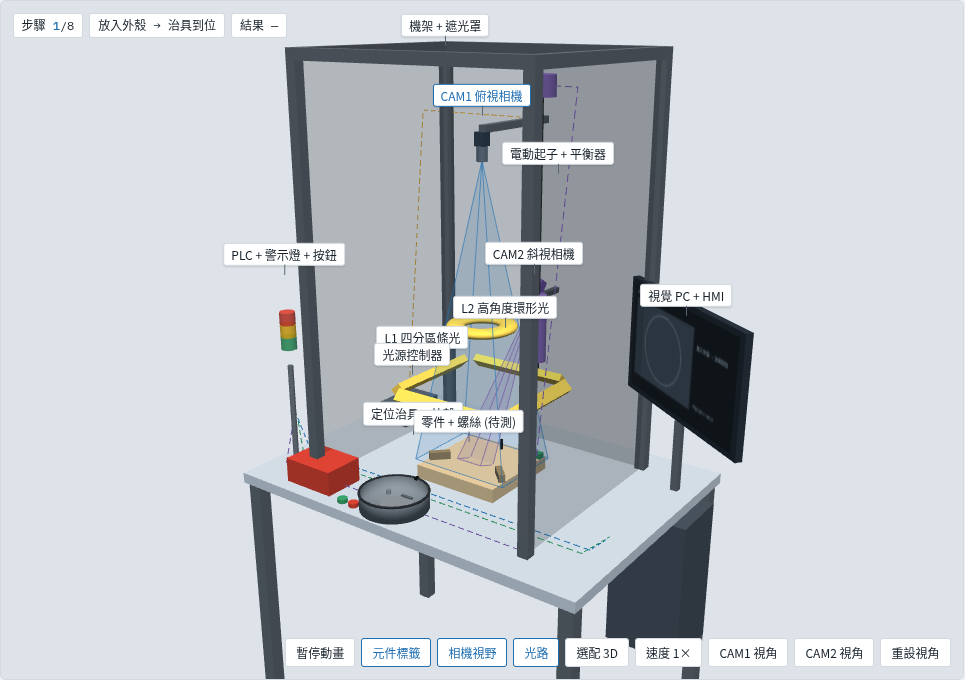
- 俯視相機 CAM1:5MP 彩色相機加 16 mm 鏡頭,距零件約 840 mm,視野約 300 × 225 mm。負責「有沒有、對不對」:定位、缺裝、翻面、版本、螺絲。
- 斜視相機 CAM2:5MP 黑白相機加 35 mm 鏡頭,斜 35° 看零件,視野約 80 × 60 mm。負責「平不平、鎖到底沒有」:螺絲浮鎖、零件翹起。
搭配的設備包括:環形光加四分區條光、頻閃分時點亮(一次循環拍多張不同打光的影像,各取所長);V 型定位加定位銷的治具,讓每次擺放位置一致;黑色遮光罩隔絕環境光;電動起子輸出鎖附計數與扭力 OK 訊號。滑牙、扭力不足這種影像看不到的問題,交給起子把關,不硬要相機去猜。
整個檢測循環約 1 秒:放外殼 → 放零件 → 鎖 2 顆螺絲 → 起子 OK 加治具到位自動觸發 → 兩支相機取像 → 判定 → OK 放行,NG 亮紅燈,零件放進 NG 盒才能做下一件。
每一類問題怎麼抓
缺裝:和「空殼」比相似度
把螺絲柱附近的區域和一張「空殼」標準影像比對。沒裝零件時,兩者幾乎一模一樣(相似度 1.00);有裝零件時,相似度降到 0.46 以下,差距非常明顯。
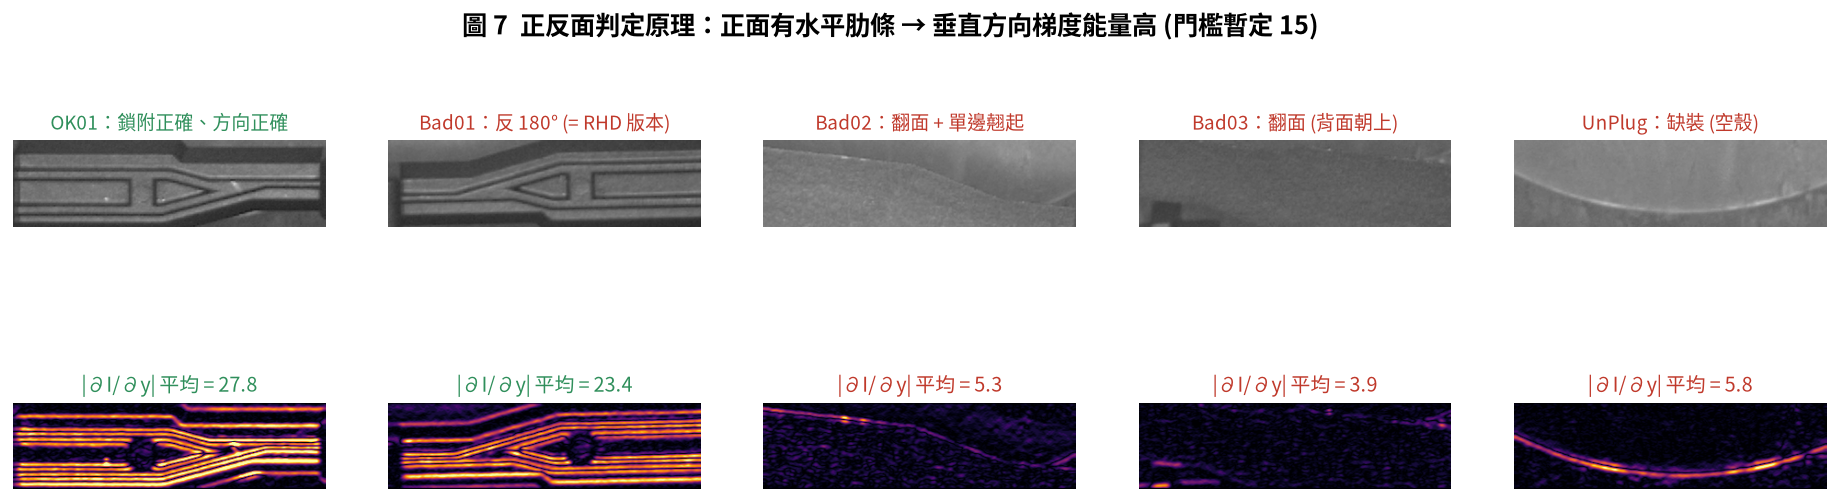
翻面:看肋條紋理
零件正面有一排水平肋條,背面是平的。計算這一塊的「肋條紋理強度」,正面約 23–28,背面只有 4–6,差了約 4 倍,一個門檻就分得開。
版本不符:看零件方向,不讀刻印字
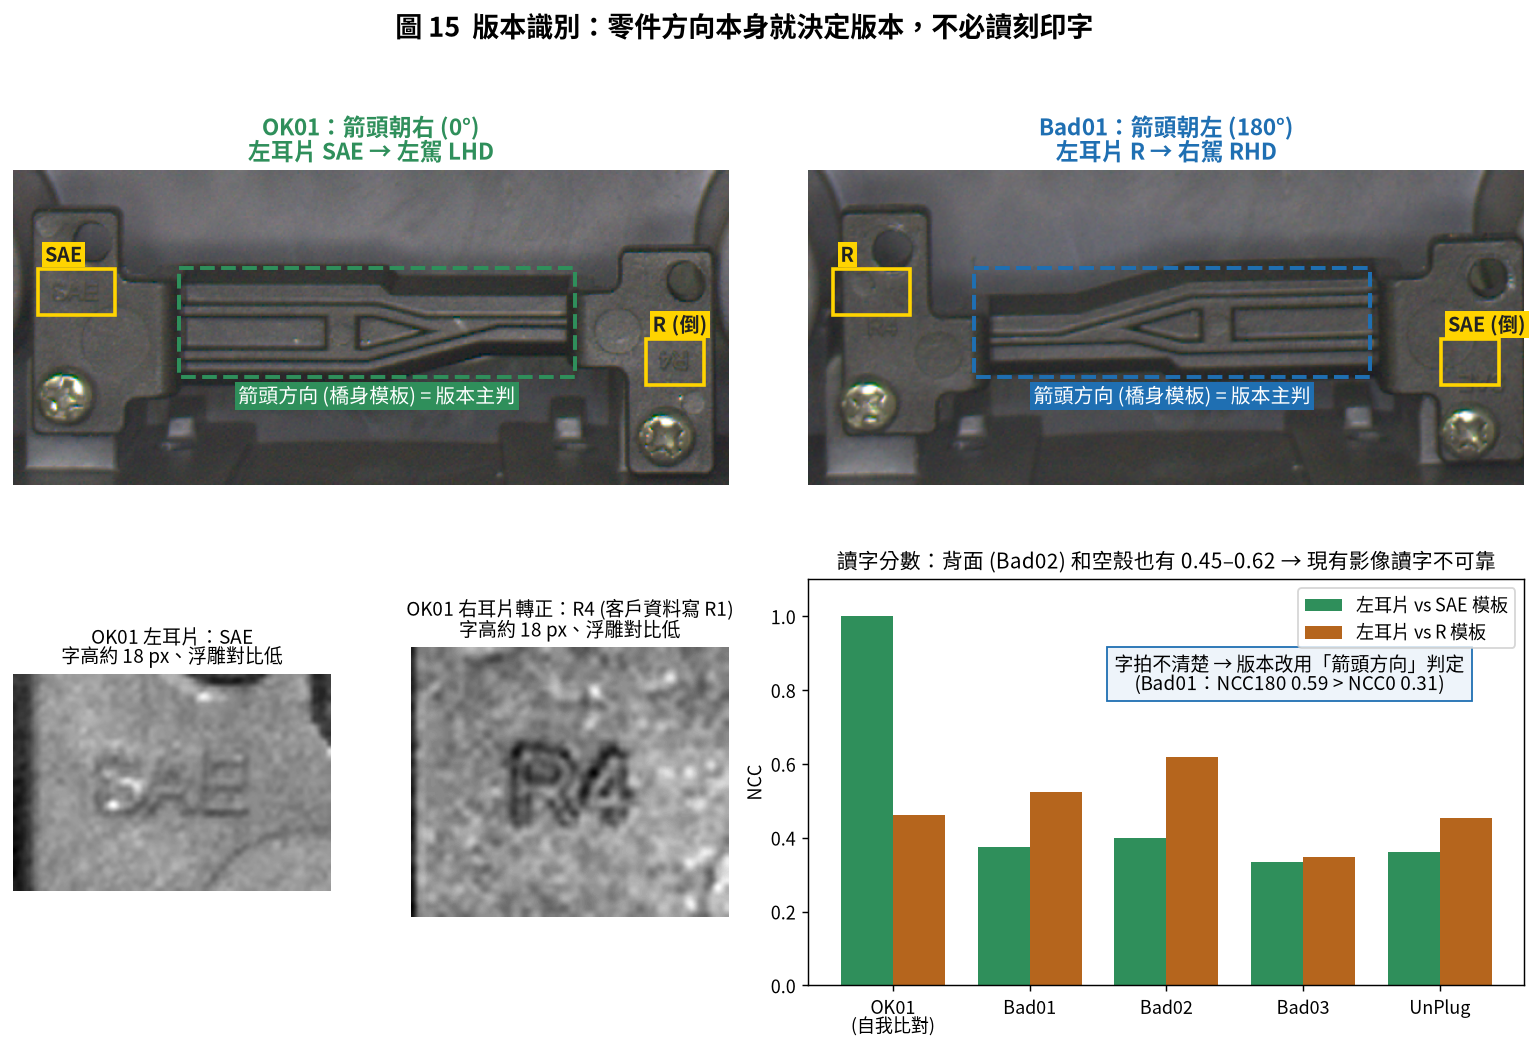
零件上有刻印字標示版本,很直覺會想到「讀字」。但實際拍下來,字高只有約 1.5 mm,又是和零件同色的淺浮雕,影像中拍不清楚,讀字的分數和背面、空殼的分數分不開,不能拿來判定。
換個角度看:這個零件轉 180° 安裝,就是另一個版本(箭頭朝右是 LHD、朝左是 RHD)。所以只要判斷零件的方向,再和工單帶入的版本比對就好。系統用「0° 樣板」和「180° 樣板」各比一次,分數高的就是實際方向。如果將來遇到外形完全相同、只差刻印的料號,再評估加一支近拍相機專門讀字,這在導入的第一階段用實驗決定。
螺絲異常:亮點、十字槽、頭部輪廓
在每個螺絲位置檢查有沒有金屬亮點、十字槽、頭部直徑與顏色,判斷螺絲缺不缺、型號對不對;歪斜則看螺絲頭的輪廓。扭力和滑牙交給電動起子的訊號。
浮鎖、翹起:斜著看,高度變位移
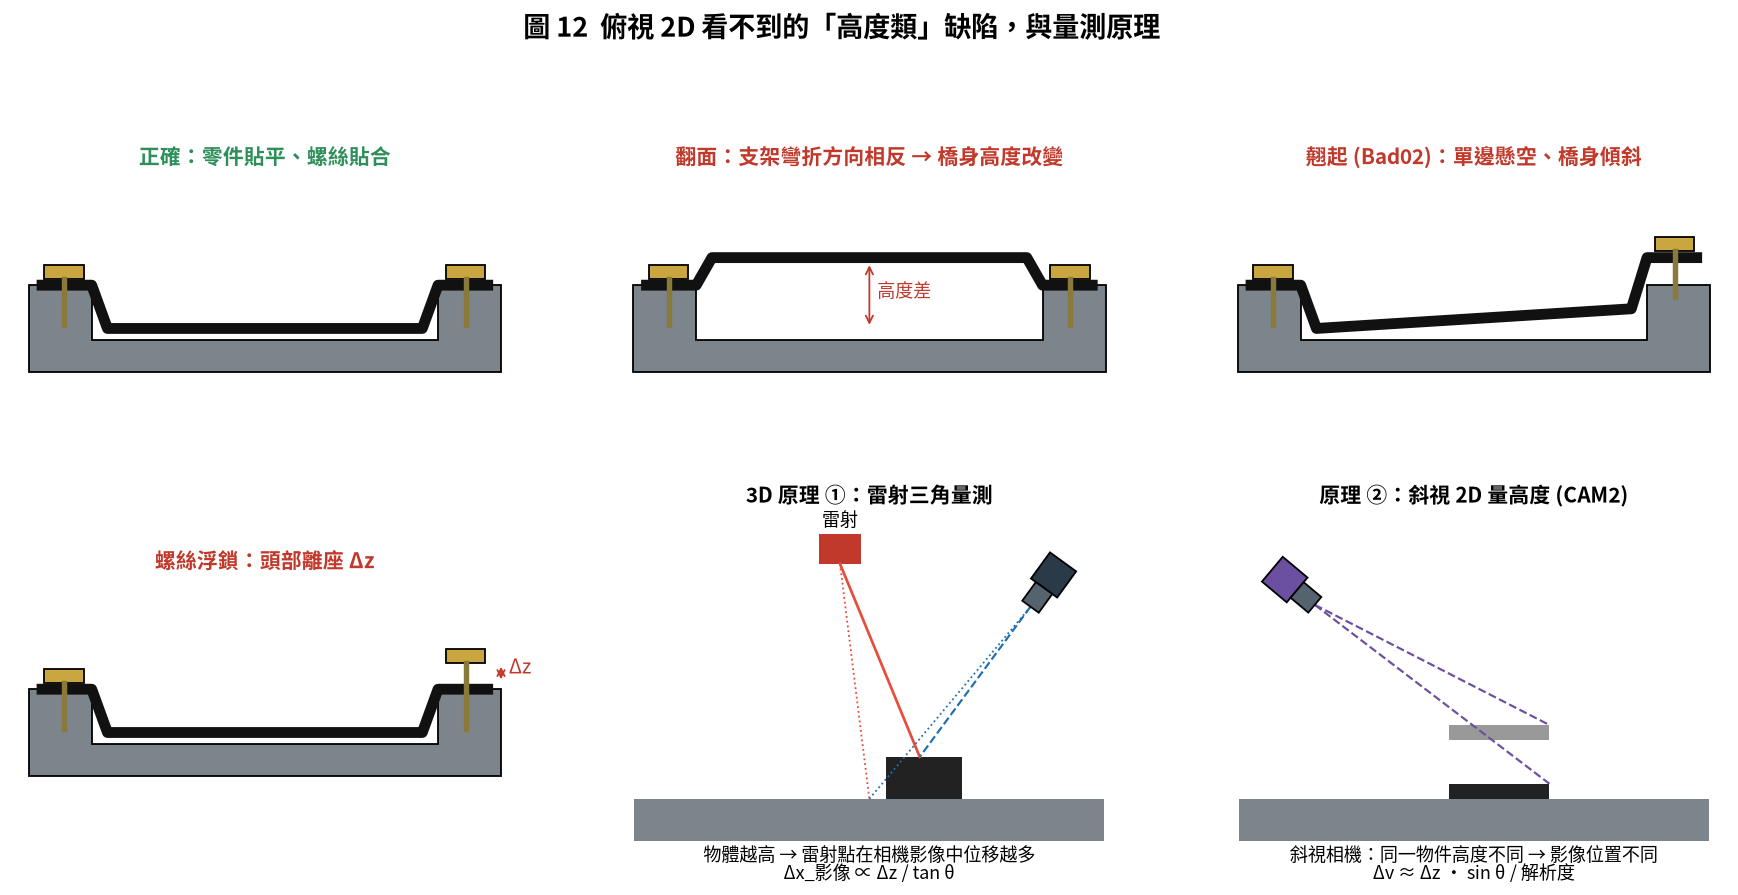
從正上方看,零件浮高 0.3 mm 幾乎沒有變化。斜視相機從 35° 看過去,高度差會變成影像中的上下位移:0.3 mm 浮高約移動 5–6 像素,和 OK 樣本的上緣位置比較就能判斷。如果客戶需要量出確切的浮高 mm 數,可以再加裝結構光 3D 感測(Z 解析 ≤ 0.05 mm)。
拍得穩,比演算法更重要
從客戶提供的樣本照片,我們先看到幾個取像上的問題,這些不先解決,演算法再好也不穩:
- 擺放偏移、旋轉:徒手擺放偏移可達 80 像素、旋轉約 2°。用治具粗定位,加上軟體特徵對位,讓所有檢查區域跟著外殼走。
- 視野太緊:外殼幾乎塞滿畫面,上下只剩約 40 像素。視野放大到 300 × 225 mm,保留擺放餘量。
- 反光、陰影、色偏:螺絲反光、凹槽陰影、環境光偏暖。用遮光罩加頻閃光源,環形光、條光分時各拍一張。
- 斜視景深不夠、視線被擋:斜看時零件前後深度差約 14 mm,超過鏡頭景深,用 Scheimpflug 傾斜轉接環讓對焦面貼合零件;外殼凸台和殼壁會擋住視線,斜視方向要實拍後定案。
規則和 AI 怎麼分工
- 規則判定:上面每一類問題都有明確的特徵和門檻,判定結果講得出原因,上線第一天就能用。
- AI 判定:分類模型辨識各類缺陷;異常偵測模型只用 OK 樣本訓練,專門抓「沒看過的異常」,例如異物、破損。
- 兩軌併用:任一軌判 NG 就是 NG;兩者意見不同時標記人工複判,影像回收再訓練。
- 大型語言模型只放在離線工作:NG 說明、標註輔助、日報與週報,不放在線上判定,確保結果穩定、可重現。
每一件都留下影像、分數和 NG 原因,可以串接 MES,出問題時查得到是哪一件、為什麼判 NG。
目前驗證到哪裡
我們用客戶提供的 5 張實拍組裝樣本(OK、反向、翻面 2 張、缺裝)驗證檢測原理,5 張全部判對。但要老實說:5 張樣本太少,只能證明方法可行,正式的準確率要在收集足夠樣本後才能驗證。
因此我們建議的驗收標準(需和客戶確認)是:
- 漏檢 0 件(驗證集至少 300 件 NG)
- 誤判 ≤ 0.5%
- 同一件重複取放,判定一致 100%
- 每件判定 ≤ 1.0 秒
導入流程
- P0(1–2 週):尺寸量測、打光與斜視角度實驗、讀字實驗
- P1(2–3 週):治具、機架、相機與光源安裝
- P2(2–3 週):收樣、門檻調整、AI 訓練
- P3(2 週):產線試跑,串接 PLC、電動起子、MES
- P4:量產與持續學習
導入前,先準備這些資料
如果您的產線也有類似的組裝檢查需求,先準備好下面這些資料,評估會快很多:
- 外殼與零件的圖面、實際尺寸
- 螺絲規格與浮鎖允收值(mm),決定要不要加 3D 感測
- 各版本怎麼區分,以及工單的版本資訊從哪裡帶入
- 有沒有外形相同、只差刻印的料號(決定要不要讀字)
- 工站形式、節拍要求、MES 介面
- 樣品:OK 與各類 NG,最好包含浮鎖限度樣品(例如 0.2/0.3/0.5 mm)
看 3D 工作站配置與完整方案簡介
這個案例的 3D 互動工作站頁面(可旋轉查看相機、光源、治具位置)和方案簡介 PDF,都放在案例頁:
鴻博資訊由台灣在地工程師到廠評估,看過您的工件、產線與節拍,先評估再報價。歡迎來電 0927-377-741,或填寫聯絡表單。